無人科技正由載具自動化邁向應用導向的系統性技術平台。過去相關發展多聚焦於自駕車、機器人、無人機等「載具本身」的自動化;近年則逐步轉向整合感知、決策、通訊、資安、資料處理與場域部署的系統性技術平台。換言之,無人科技已不再只是單一載具或技術,而是邁向支撐交通物流、能源轉型、環境治理、健康照護、智慧基礎設施與公共服務的重要跨域技術。
在無人科技相關科研文獻快速成長、應用場域持續擴張的情況下,本研究以OpenAlex文獻資料為基礎,設計144組查詢字串,蒐集2017至2025年全球無人系統相關學術論文共18,415篇,並歸納至交通物流、環境生態監測、安全與公共治理、健康照護、能源管理與資源探勘、資通訊基礎設施、低碳淨零與製造等八大應用領域。藉此呈現出全球無人科技研究趨勢、主要技術主題、國際競爭格局,以及臺灣在全球無人科技研究中的相對定位等重要意涵。
方法上,本研究採用語意嵌入與主題模型手法,以Sentence-Transformer SPECTER21將論文標題與摘要轉換為語意向量,再透過BERTopic(UMAP+ HDBSCAN + c-TF-IDF)2形成可供命名與詮釋的主題群,最終形成51個有效技術主題。後續並建立新興分數(EmergingScore)指標3,整合近期論文占比、成長動能、引用表現與文獻規模等因素,以辨識具中長期布局價值的技術訊號。同時,本研究結合相對技術優勢指標(Revealed Technological Advantage, RTA)4,觀察各國研究產出在特定技術主題上的相對集中程度,進一步辨識主要國家與臺灣在無人科技研究分布上的主題群聚特徵及相對定位。
透過上述分析,本研究發現,無人科技的競爭單位已由單一載具或產品,明確轉向能在真實場域中穩定運作的系統能力;此一轉變正重塑無人科技的技術發展、應用擴散與國際競爭邏輯。研究成果揭示,無人科技未來的關鍵不只是能否自動化,而是能否形成可部署、可治理、可擴散的系統能力。
應用需求正由交通物流擴散至低碳與智慧基礎設施
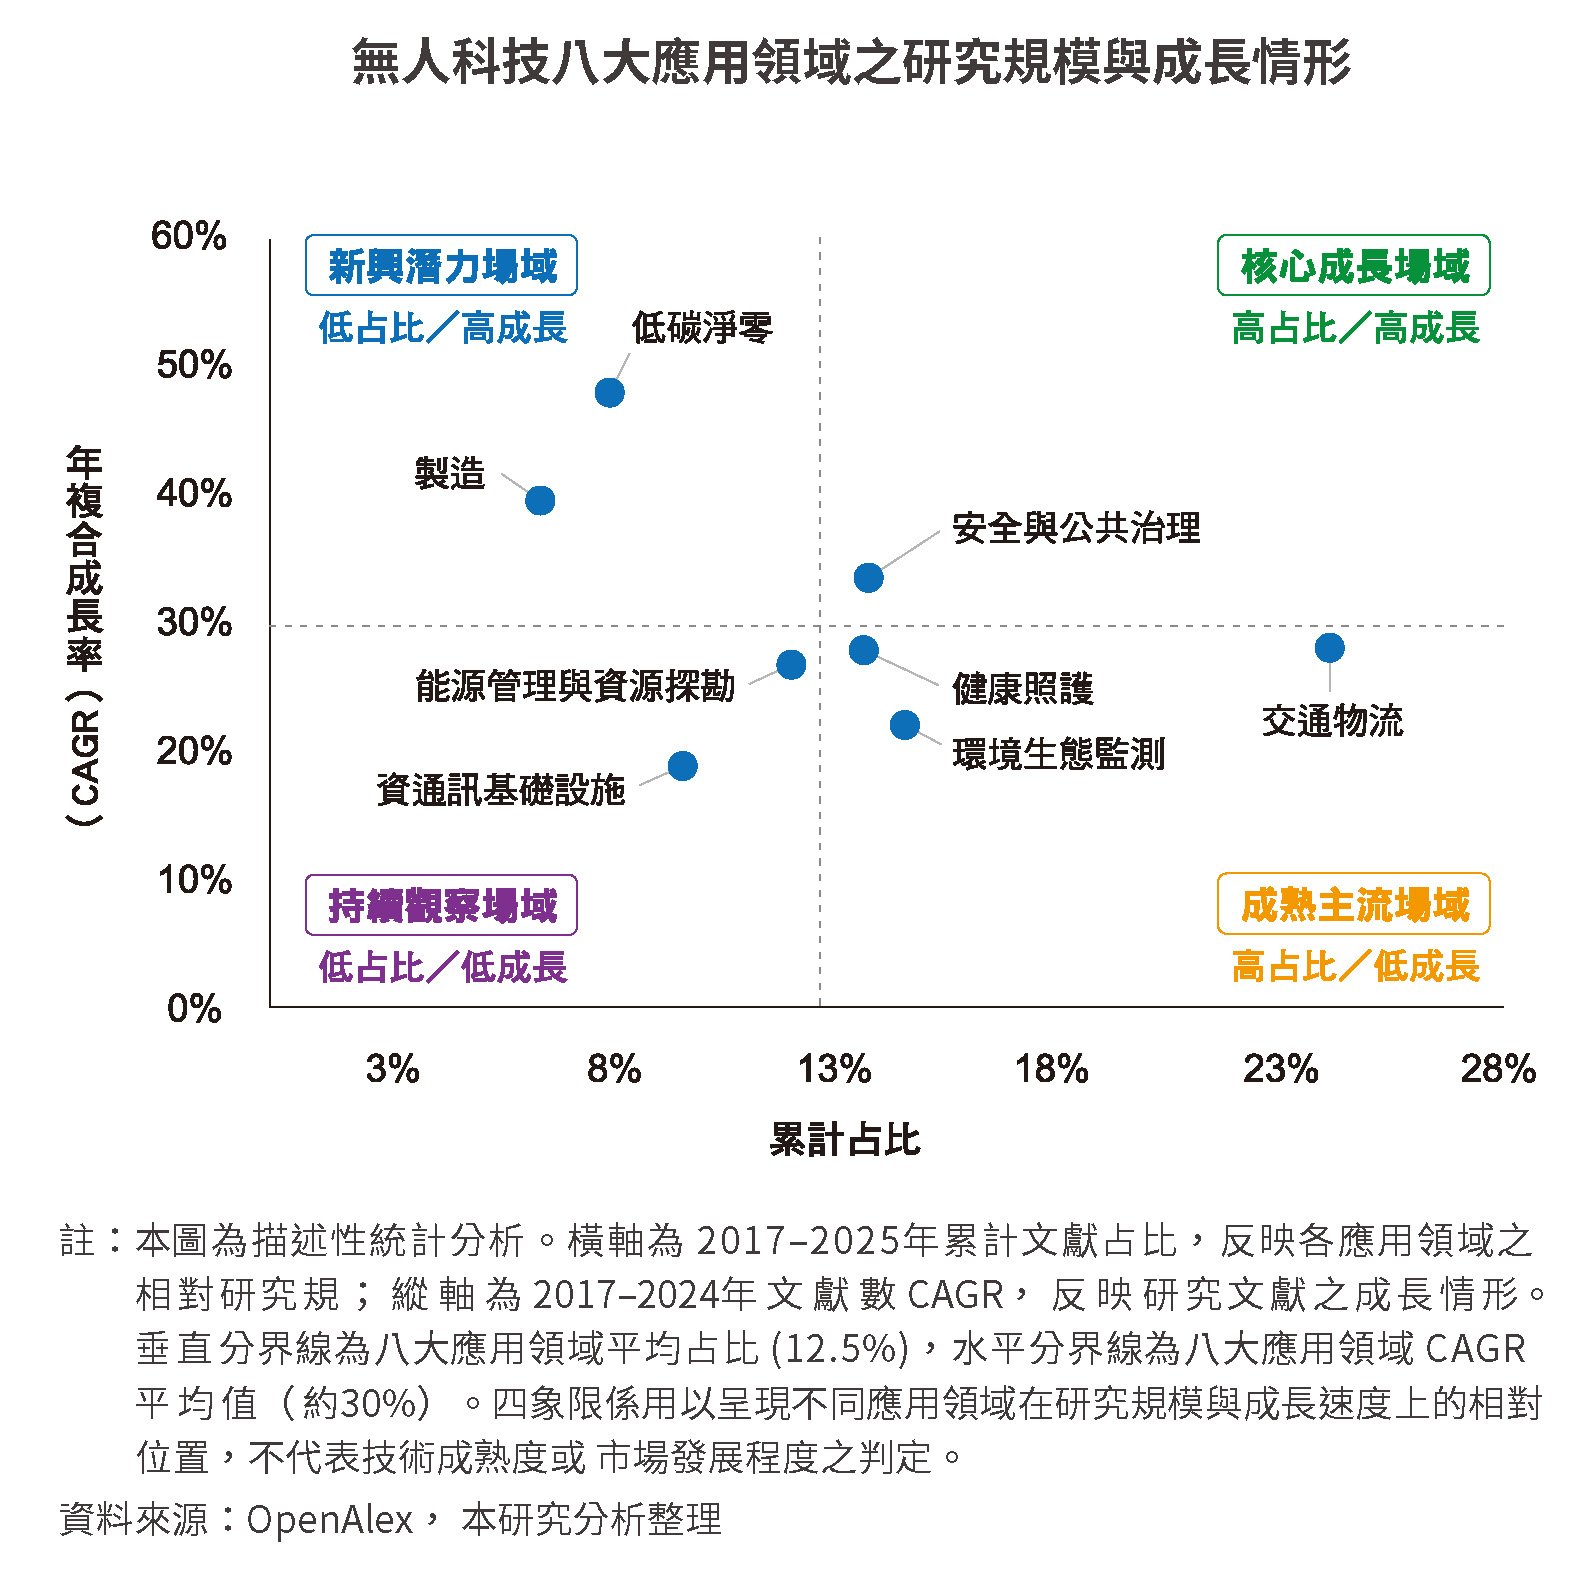
從相關文獻的應用領域分布來看,交通物流仍是目前無人科技研究文獻最集中的應用領域。2017至2025年間,交通物流相關文獻占比最高,主要研究熱點包括自駕車、無人配送、低空交通、電動垂直起降航空器(Electric Vertical Takeoff and Landing, eVTOL)與空域管理等方向。此結果顯示,移動、運輸、配送與交通治理,仍是全球無人科技發展的重要需求來源。
然而,成長最快的應用領域並非交通物流,而是低碳淨零。以2017至2024年各年度文獻數變化計算,低碳淨零領域年複合成長率(Compound Annual Growth Rate, CAGR)達48.2%。文獻分布顯示,無人科技研究除持續集中於交通與運輸應用外,近年亦逐步延伸至能源轉型、氣候治理與基礎設施維運等新興議題。
此外,環境監測、資通訊基礎設施、公共安全與健康照護等應用也逐漸受到重視。這些領域的共同特徵是高度依賴即時感測、資料處理、遠端操作、場域驗證與系統整合,顯示無人科技的應用擴散,已不能僅侷限於載具本身的型態分類,而需同時觀察其系統能力與場域需求之間的連結。
前瞻技術主題顯示無人科技正轉向系統能力與跨域部署
透過主題模型與Emerging Score指標,從51個有效技術主題中,辨識出具前瞻潛力的發展方向。分析結果顯示,無人科技的新興訊號並非零散分布,而是集中於少數可驅動真實場域部署的系統能力。這些主題共同指向一項重要趨勢:無人科技的發展重點,正由載具本體與單點演算法,轉向感知、決策、運算、通訊、資安與場域應用之間的整合能力。
進一步觀察可發現,這些新興主題可歸納為三層系統能力。第一是「核心自主能力層」,包括多代理人(Multi-Agent)決策與AI視覺感知,賦予無人系統即時感知、自主判斷與任務協同能力。第二是「系統支撐層」,包括邊緣運算(Edge Computing)、聯邦學習(Federated Learning)、可信通訊與資安防護,確保低延遲、分散式架構與可信部署的穩定運作。第三是「場域應用層」,包括低碳能源維運、基礎設施巡檢與低空交通治理等,具有實際需求與治理挑戰的應用場域。此三層架構顯示,無人科技的關鍵不在單一技術突破,而在於核心自主、系統支撐與場域應用之間的整合與協同;換言之,「系統化能力」本身已成為主要發展重點。
在核心自主能力方面,多代理人深度強化學習(Multi-AgentDeep Reinforcement Learning,MADRL)相關研究,反映無人系統正由單機自主控制,逐步朝向多載具協作、任務分工與群體決策發展。此類技術可支援無人機群、自動駕駛車隊、多機器人系統與大型場域任務規劃;但在真實場域部署時,仍需面對可解釋性、穩定性與安全邊界等問題。因此,近年相關研究不僅關注策略學習效率,也逐步強調安全約束、可驗證控制與人機協作監督。
AI視覺感知與物件偵測,反映出深度學習技術在無人系統中的核心地位。研究焦點已由一般影像辨識,逐步轉向物件偵測、YOLO(You Only Look Once)系列模型、DETR(DEtection TRansformer)等端到端物件偵測模型,並延伸至邊緣端的輕量化模型部署。這顯示AI視覺技術正朝向支援交通監控、災害應變、環境監測、工業巡檢與公共安全等真實場域任務發展。若結合近年自動駕駛與機器人感知技術脈絡觀察,AI感知技術也從辨識單一物件,進一步發展至理解周遭環境的空間配置,並判斷三維空間中的障礙物與可通行區域。
在系統支撐層方面,邊緣運算與聯邦學習共同展現無人科技對低延遲、分散式運算與資料隱私的需求。邊緣運算提供終端與場域端的本地運算能力,使無人系統能在低延遲條件下,完成即時感知與決策;聯邦學習則屬於隱私保護協同訓練方法,使不同載具、感測節點或場域單位,可在不集中原始資料的前提下更新模型。此一變化顯示,無人系統的運算架構正由雲端集中,走向邊緣分散、資料保護與跨節點協同。
資安可信,也是無人科技擴散過程中不可忽視的前提。隨著感測器、邊緣裝置、無人載具與智慧基礎設施大量連網,包含裝置身分認證、加密通訊、零信任(Zero Trust)、後量子密碼(Post-Quantum Cryptography, PQC)與資源受限裝置之認證與加密安全,都將成為未來無人系統能否穩定部署的重要條件。其中,零信任屬於安全架構,後量子密碼屬於密碼技術,兩者共同指向無人系統在高度連網環境下,對可信通訊與系統韌性的需求。
在場域應用層方面,低碳能源維運與基礎設施智慧維運,是近年值得關注的新興方向。以風機葉片損傷檢測與狀態監測為例,相關研究由熱影像與被動式檢測,逐步走向結合AI缺陷分割與風機葉片損傷辨識,可支援離岸風電與陸域風場的預測性維護。基礎設施巡檢與損傷辨識,則由裂縫、邊坡與道路檢測,延伸至腐蝕、結構健康監測、跑道缺陷與異常檢測等方向,呈現出無人巡檢技術在韌性城市、公共設施維護與風險預警的應用潛力。
低空交通治理則以先進空中交通(Advanced Air Mobility, AAM)為主要發展脈絡,其中城市空中交通(Urban Air Mobility, UAM)屬於都市情境中的重要應用型態,而電動垂直起降航空器(eVTOL)則是落實相關應用的關鍵載具之一。相關研究重點已由飛行器構型與氣動設計,逐步轉向垂直起降場規劃、航路衝突管理、城市風險治理與交通系統整合。這顯示低空交通的重點已從載具研發,延伸至起降基礎設施、空域管理、航線調度與安全規範等整體治理機制。
全球無人科技呈中美雙核心與多國利基化臺灣宜採差異化策略
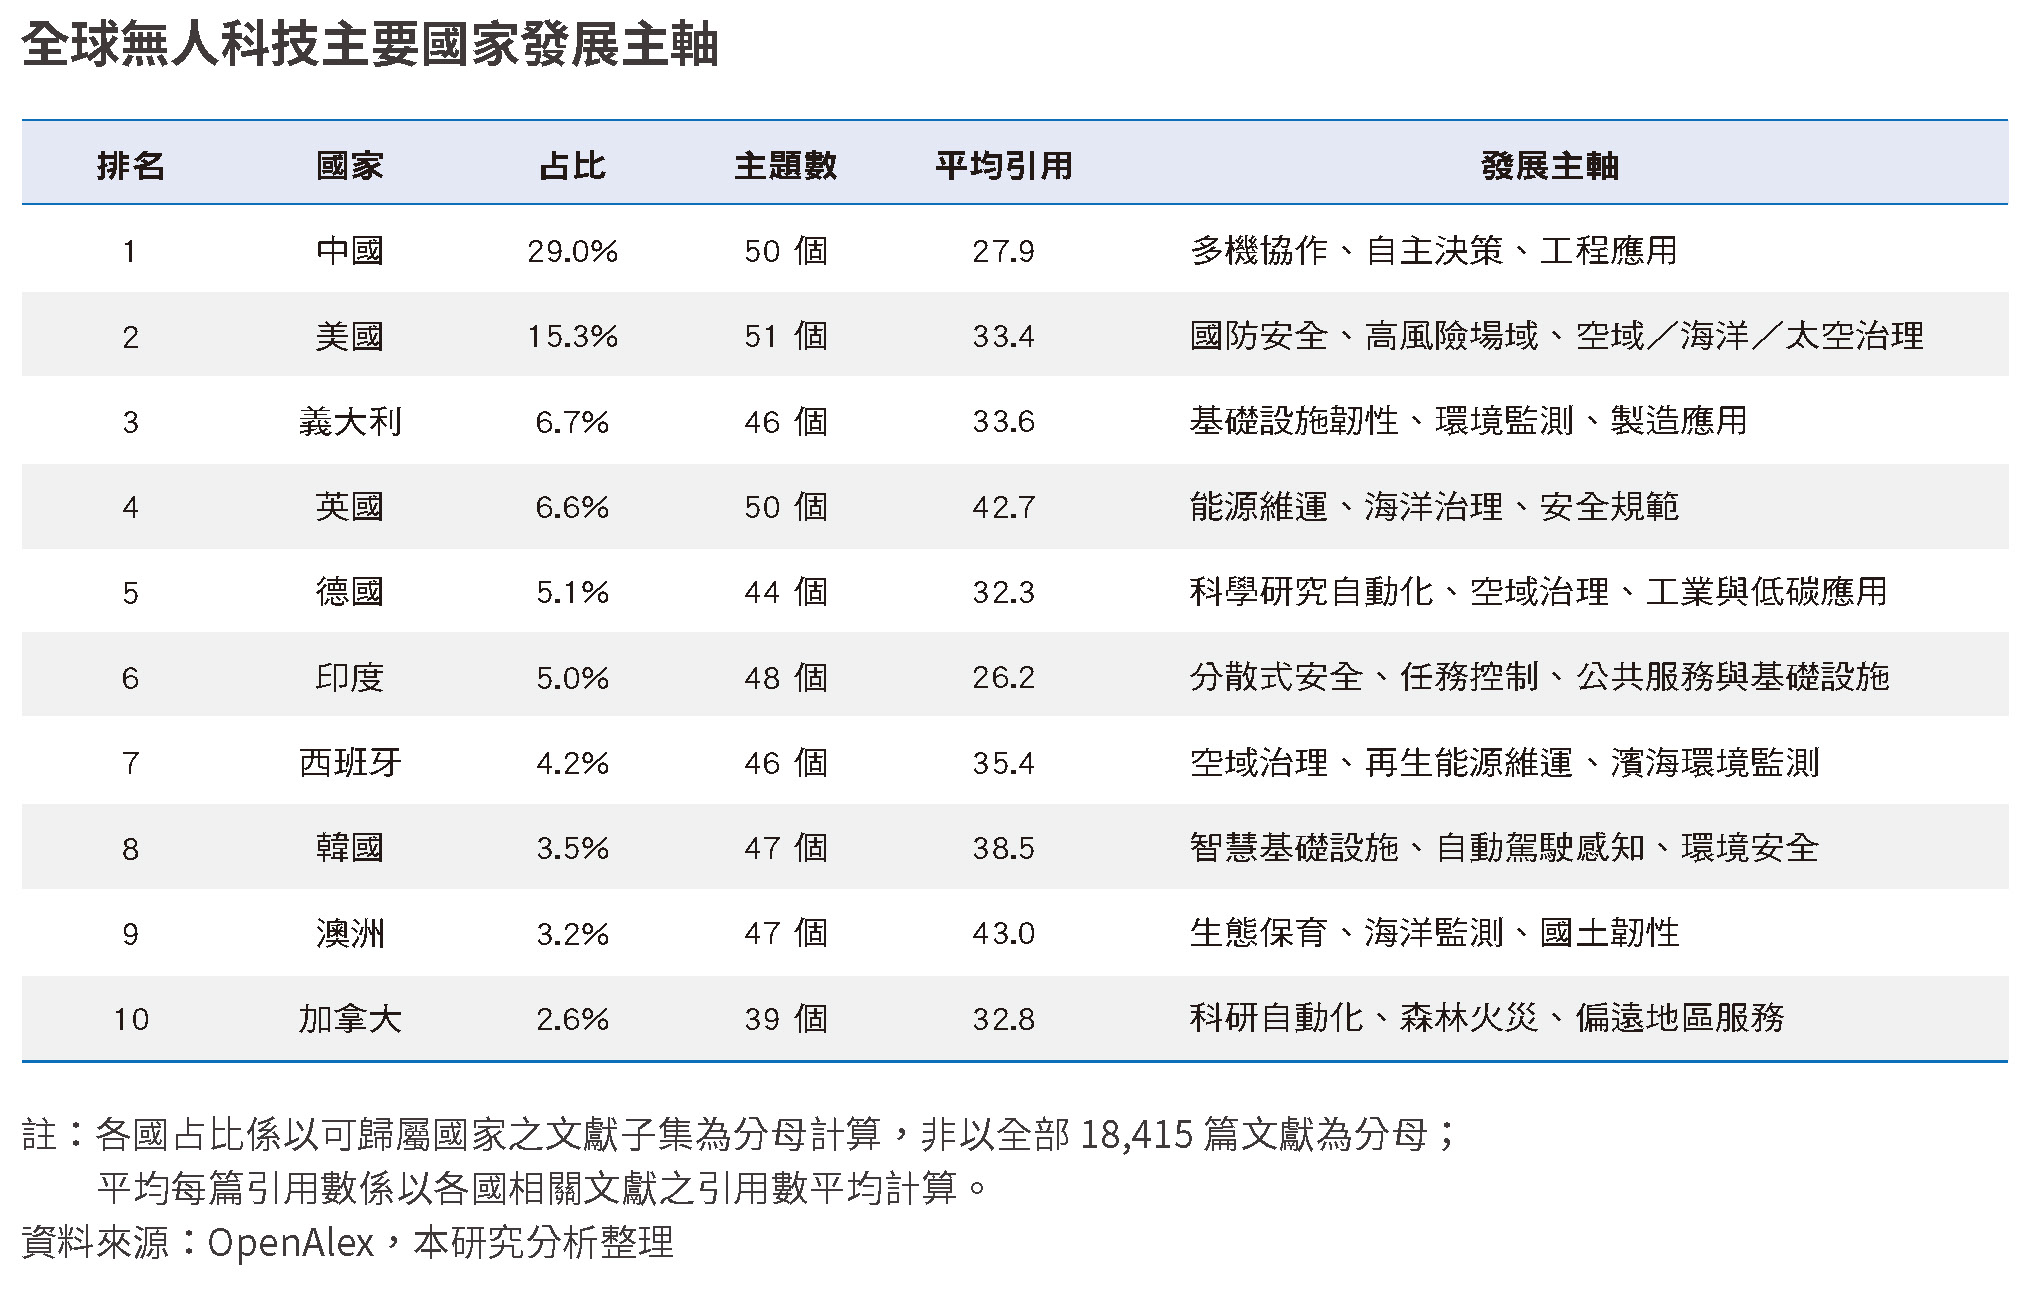
從國際競爭格局觀察,全球無人科技研究呈現「中美雙核心、多國利基化」態勢。以可歸屬國家之文獻子集觀察,中國與美國合計占比約44%,但兩者發展路徑有所不同。中國以29%的國家子集占比居首,發展主軸集中於多機協作、自主決策、任務分配,以及工程與基礎設施應用;美國占比雖低於中國,但主題覆蓋完整,且平均每篇引用數較高,反映出其在高風險場域、空域治理、海洋與太空系統應用,以及系統互通性與治理規範上仍具影響力。
就本研究觀察結果而言,中國較接近以應用規模推動技術成熟的「規模驅動(scale-driven)」路徑;美國則較接近以高風險場域與治理需求帶領技術突破的「任務驅動(mission-driven)」路徑。前者強調規模化研究與工程應用,後者則強調系統互通、標準規範與複雜場域驗證。除中美兩國外,歐洲與其他主要國家多呈現利基型布局,較聚焦於能源維運、基礎設施韌性、環境監測、製造應用、偏遠地區服務與治理規範等議題。
相較於中國與美國等具規模的研究體系,臺灣較難採取全面型發展路徑,但RTA 分析顯示,臺灣研究產出已形成若干特定技術主題群聚,主要集中於海事與沿岸環境監測、能源與低碳維運、基礎設施巡檢、自主控制與任務協同、資安可信及邊緣運算等方向。這些主題同時連結感測監測、導航控制、任務規劃、場域巡檢、可信通訊與分散式運算能力,顯示臺灣在全球無人科技研究分工中,較適合發展以「場域應用牽引」為核心、聚焦系統整合能力的差異化定位。
系統能力與場域部署成為未來無人科技競爭焦點
綜合本研究結果,可歸納出三項研究發現:
- 無人科技已由單一載具的自動化,轉向整合感知、決策、通訊、邊緣運算與資安可信的系統性技術平台。從應用場域觀察,交通物流仍是最被關注的應用領域,但低碳淨零、環境監測、智慧基礎設施與健康照護等場域快速升溫,顯示無人科技的創新方向,正由特定載具與應用,逐步擴散至多元社會需求與複雜場域。
- 第二,前瞻技術訊號顯示,研發焦點正由單點技術走向涵蓋核心自主、系統支撐與場域應用,能驅動真實場域運作的系統級能力。這項轉變揭示全球無人科技競爭的關鍵,已逐漸從單一技術性能,轉向穩定部署、跨域整合與可信運作。
- 第三,全球無人科技研究呈現「中美雙核心、多國利基化」格局,而臺灣則展現差異化技術主題群聚特徵。研究能量多集中於海事與沿岸環境監測、能源與低碳維運、基礎設施巡檢、自主控制與任務協同、資安可信及邊緣運算等方向。
綜合而言,本研究顯示無人科技正由技術導向轉為系統導向,競爭核心在於系統整合、場域部署與跨域應用能力的交互作用。對臺灣而言,有助於辨識並提前掌握全球無人科技研究中的相對利基,以及後續值得布局的前瞻方向。
註釋
- SPECTER2:針對學術文獻訓練的語意嵌入模型,可將論文標題與摘要轉換為向量,用以衡量文獻間的語意相似性。
- BERTopic:以語意嵌入為基礎的主題模型,透過降維、分群及關鍵詞萃取,將語意相近的文獻歸納為不同技術主題。
- 新興分數(Emerging Score):本研究參考Rotolo, Hicks & Martin(2015)對新興技術之概念框架,並依書目計量資料可操作性進行指標化。具體包括:
- 三年窗口CAGR(權重0.30)
- 近三年論文占比(0.25)
- 近期與早期論文占比差異所衡量之新穎性(0.20)
- 年化引用率(0.15)
- 論文總數之對數值(0.10)
各指標先採百分位排名(percentile rank)正規化後再加權合成,以降低極端值影響,並提高不同語料版本間的可比較性。
- 相對技術優勢指標(RTA):衡量某國在特定技術領域的研究集中程度,是否高於該國整體研究布局的相對指標;RTA > 1通常表示該國在該技術領域具有相對研究優勢。
